
Miniature steppermotorer er blevet essentielle komponenter i det hastigt udviklende felt inden for mikrorobotik. Disse kompakte, præcise aktuatorer muliggør udviklingen af bittesmå gående robotter, der er i stand til at navigere i komplekse miljøer, hvor større maskiner ikke kan fungere. Denne artikel udforskerAnvendelse af miniature steppermotorer i miniature gangrobotter, deres tekniske fordele, designovervejelser, eksempler fra den virkelige verden og fremtidigt potentiale. Ved at optimere til præcisionsbevægelse i trange rum driver disse motorer innovationer inden for inspektion, udforskning og medicinske anvendelser.
Hvad er miniature steppermotorer?
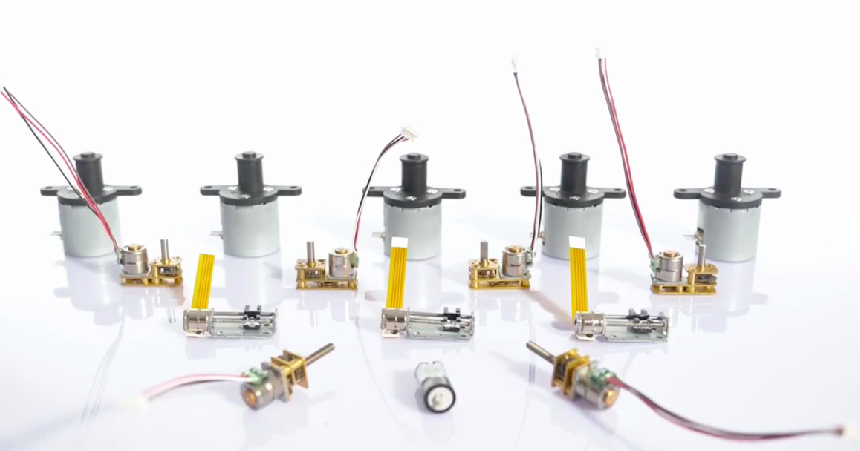
Miniature steppermotorer, også kendt som mikrosteppermotorer, er små elektriske motorer, der opdeler en fuld rotation i diskrete trin. I modsætning til motorer med kontinuerlig rotation bevæger de sig i præcise trin, hvilket gør dem ideelle til applikationer, der kræver præcis positionering uden komplekse feedbacksystemer.
Typiske specifikationer for miniatureversioner inkluderer:
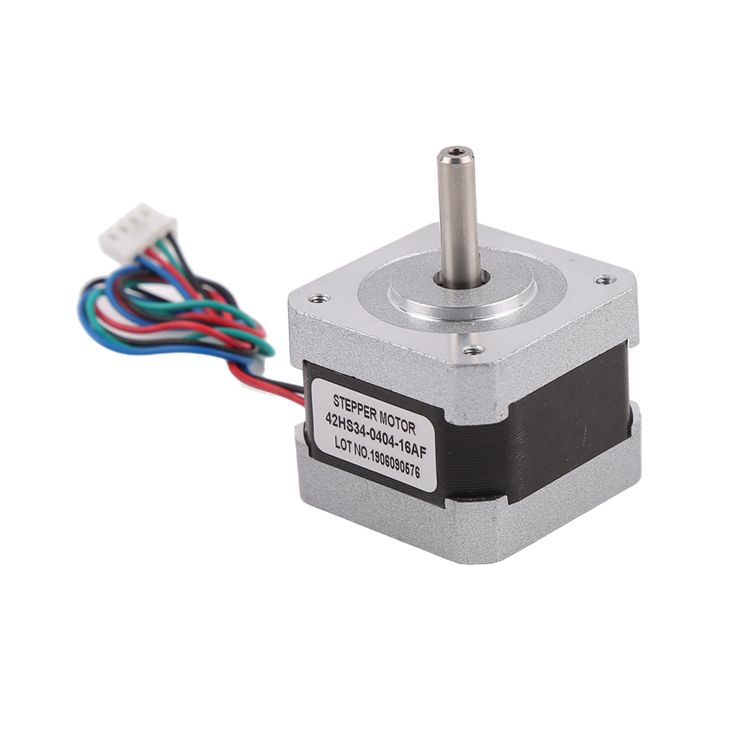
- •Diametre så små som 6-42 mm.
- •Lavt strømforbrug (ofte under et par watt).
- •Høj trinopløsning, yderligere forbedret af mikrotrinteknikker, der opdeler hvert helt trin i hundredvis af mindre trin for en mere jævn bevægelse.
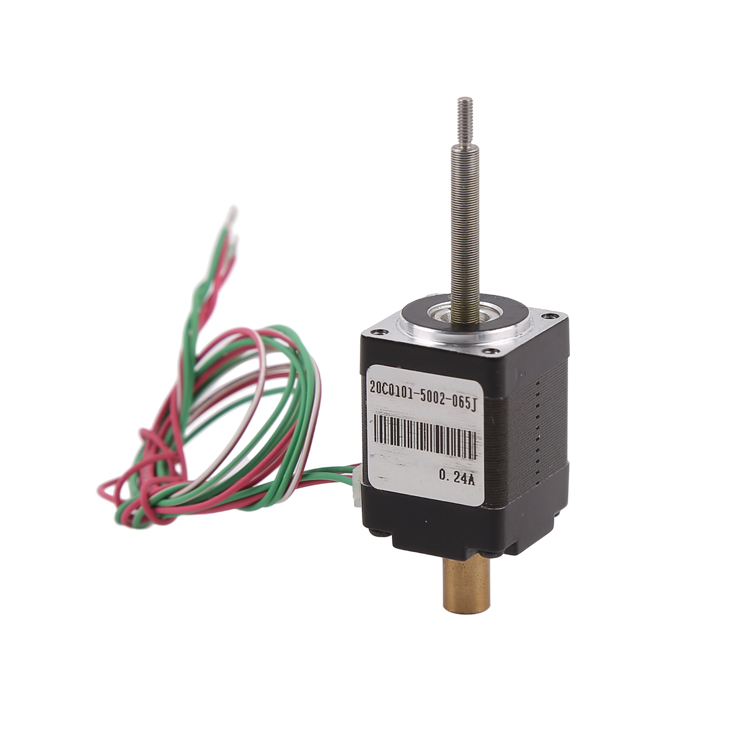
Almindelige typer anvendt i robotteknologi omfatter permanentmagnet (PM), variabel reluktans (VR) og hybriddesign. Piezoelektriske lineære steppervarianter er også populære til ultrakompakte gangmekanismer på grund af deres høje kraftudbytte i små pakker.
I miniature-gående robotter leverer disse motorer de kontrollerede, trinvise bevægelser, der er nødvendige for benartikulation, kravling i ormelignende bevægelser eller diskrete skridtgangarter.
Hvorfor miniature steppermotorer udmærker sig i miniature gangrobotter
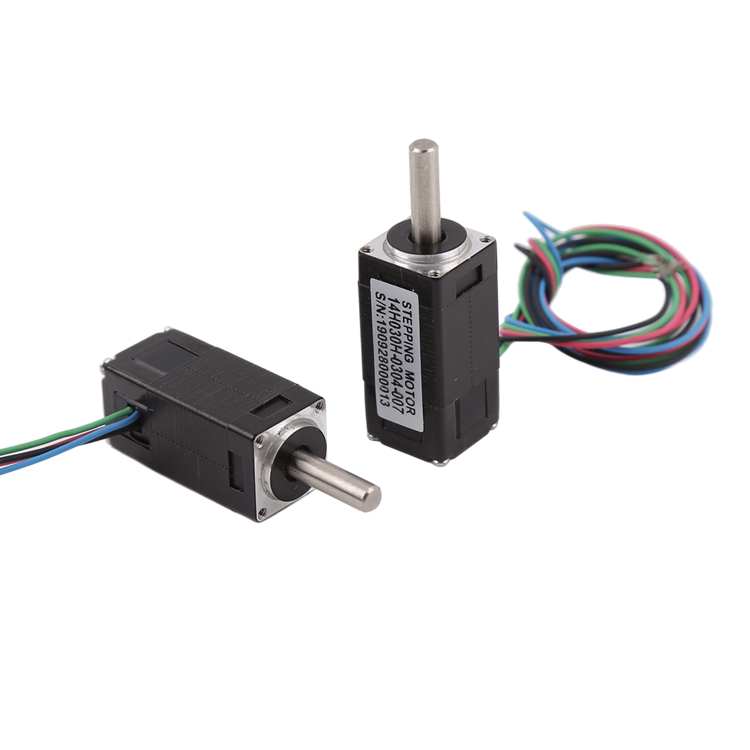
Flere vigtige fordele gørminiature steppermotorer det foretrukne valg til robotter med ben i mikroskala:
De tilbyder fremragende åben sløjfekontrol og opnår positionering på under grader eller endda nanometerniveau med mikrostep. Dette er afgørende for stabil gang i små robotter, hvor mindre fejl kan forårsage tipping eller stop.
Deres lille størrelse muliggør integration i robotter, der kun måler centimeter eller millimeter, hvilket bevarer nyttelastkapaciteten til sensorer eller batterier.
Nem grænseflade til mikrocontrollere (f.eks. Arduino, Raspberry Pi) via pulssignaler. I mange tilfælde er der ikke behov for encodere, hvilket reducerer kompleksitet og omkostninger.
Ideel til at overvinde friktion eller forcere små forhindringer med benene, især når den er i gear.
Lav vibration med mikrostep, støjsvag drift og robusthed i barske miljøer som industriinspektion eller katastrofeområder.
Sammenlignet med DC-servoer eller andre aktuatorer giver miniature-steppere ofte bedre holdemoment og positionsnøjagtighed for statisk stabilitet i gangarter.
Hvordan miniature steppermotorer muliggør gangmekanismer
Miniature gående robotter efterligner typisk biologisk bevægelse såsom tommeormkravling, firbenet gangart eller tobenet skridt.Miniature steppermotorer drive disse via direkte benaktivering eller koblingssystemer.
- · Inchworm eller lineær steppingPiezoelektriske miniature lineære steppermotorer forlænger og trækker et kropssegment sammen, mens de forankrer for-/bagfødder med cilier eller puder. Dette skaber pålidelig fremadrettet bevægelse på forskellige overflader.
- · Design med benMotorer i hofte-/knæleddene driver koblinger. For eksempel producerer modulære "gangmotorer" samlet af basisdele (stivere, hængsler, elektromagnetiske aktuatorer) diskrete trin, der minder om molekylære motorer.
- · GangkontrolPulssekvensering koordinerer flere motorer for stabilitet på flere ben. Mikrotrin udjævner overgange, reducerer resonans og forbedrer effektiviteten i ujævnt terræn.
Udfordringer på mikroskala omfatter overfladeadhæsion, effekttæthed og fremstilling. Steppermotorer håndterer disse med høje kraft-til-vægt-forhold og kompatibilitet med 3D-print eller MEMS-processer.
Eksempler og casestudier fra den virkelige verden
Adskillige innovative projekter demonstrerer styrken vedminiature steppermotorer i gående mikrorobotter:
- Piezoelektriske Inchworm-robotterKinesiske patenter beskriver robotter med firkantede karosserier, lineære steppermotorer, styreskinner og cilier for at sikre overfladetilpasning. De opnår kontinuerlig bevægelse i snævre rum til industriel inspektion eller eftersøgning og redning.
- MOTILE og Diskrete Samlede Rollatorer (MIT)Modulære systemer, der bruger stemmespoler og magnetiske dele, skaber bittesmå rollatorer, der klatrer op ad vægge, bevæger sig på hovedet og opnår høje hastigheder målt i kropslængder pr. sekund.
- Millimeter-skala crawlereElektromagnetiske lineære aktuatorer eller steppere med gear driver 5-6 mm robotter, der er i stand til at bære laster, der er mange gange deres egen vægt, forcere skråninger og hoppe over forhindringer.
- Bioinspirerede og open source-designsProjekter som åbne mikromanipulatorer eller tobenede rollatorer bruger miniature-stepmaskiner til præcision på submikronniveau, der kan tilpasses bevægelse.
Designovervejelser for integration

Når man designer miniature-gående robotter medminiature steppermotorer:
Termisk styring og vibrationsisolering er nøglen til at forhindre oversete trin.
Anvendelser på tværs af brancher

Miniature steppermotorer Lås op for applikationer til gående mikrorobotter:
- · Industriel inspektion: Kravle ind i motorer eller rør til test.
- · Eftersøgning og redningNavigering i murbrokker eller farlige områder.
- · Medicinsk og biomedicinskMinimalt invasive anordninger eller mikrokirurgi.
- · MiljøovervågningUdforskning af lukkede rum eller fjernindsamling af data.
- · MikroproduktionPræcis manipulation og montering i små skalaer.
Udfordringer og fremtidige tendenser
Begrænsninger omfatter effektautonomi i meget små skalaer, kompleks terræntilpasning og produktionsomkostninger. Løbende forskning fokuserer på hybride aktuatorer, avancerede materialer (f.eks. formhukommelseslegeringer kombineret med steppermotorer) og bedre kontrolalgoritmer.
Tendenser peger mod masseproducerbare, elektronisk integrerede mikrorobotter (millioner pr. wafer) og biohybridsystemer. Forbedrede mikrostepping- og closed-loop-varianter vil yderligere forbedre ydeevnen.
Konklusion
DeAnvendelse af miniature steppermotorer i miniature gangrobotter repræsenterer en hjørnesten i moderne mikrorobotik. Deres præcision, kompakthed og kontrollerbarhed muliggør gennembrud inden for tilgængelighed til trange miljøer, hvilket lover transformative effekter på tværs af flere sektorer. Efterhånden som teknologien udvikler sig, vil disse små aktuatorer fortsætte med at drive smartere og mere agile mikromaskiner.
Ingeniører og forskere, der udforsker dette felt, bør prioritere pålidelige leverandører af miniature-steppermotorer af høj kvalitet og eksperimentere med modulære designs. Fremtiden for bevægelse på mikroniveau tager et skridt fremad – ét præcist trin ad gangen.
Opslagstidspunkt: 10. juli 2026